每一套賣進工廠的 AI 瑕疵檢測系統,回答的都是同一個問題,而且多數答得不錯:這一台是不是良品。很少有系統答得了生產主管大約四秒之後會問的那一題:我們做了什麼,把它做壞的。
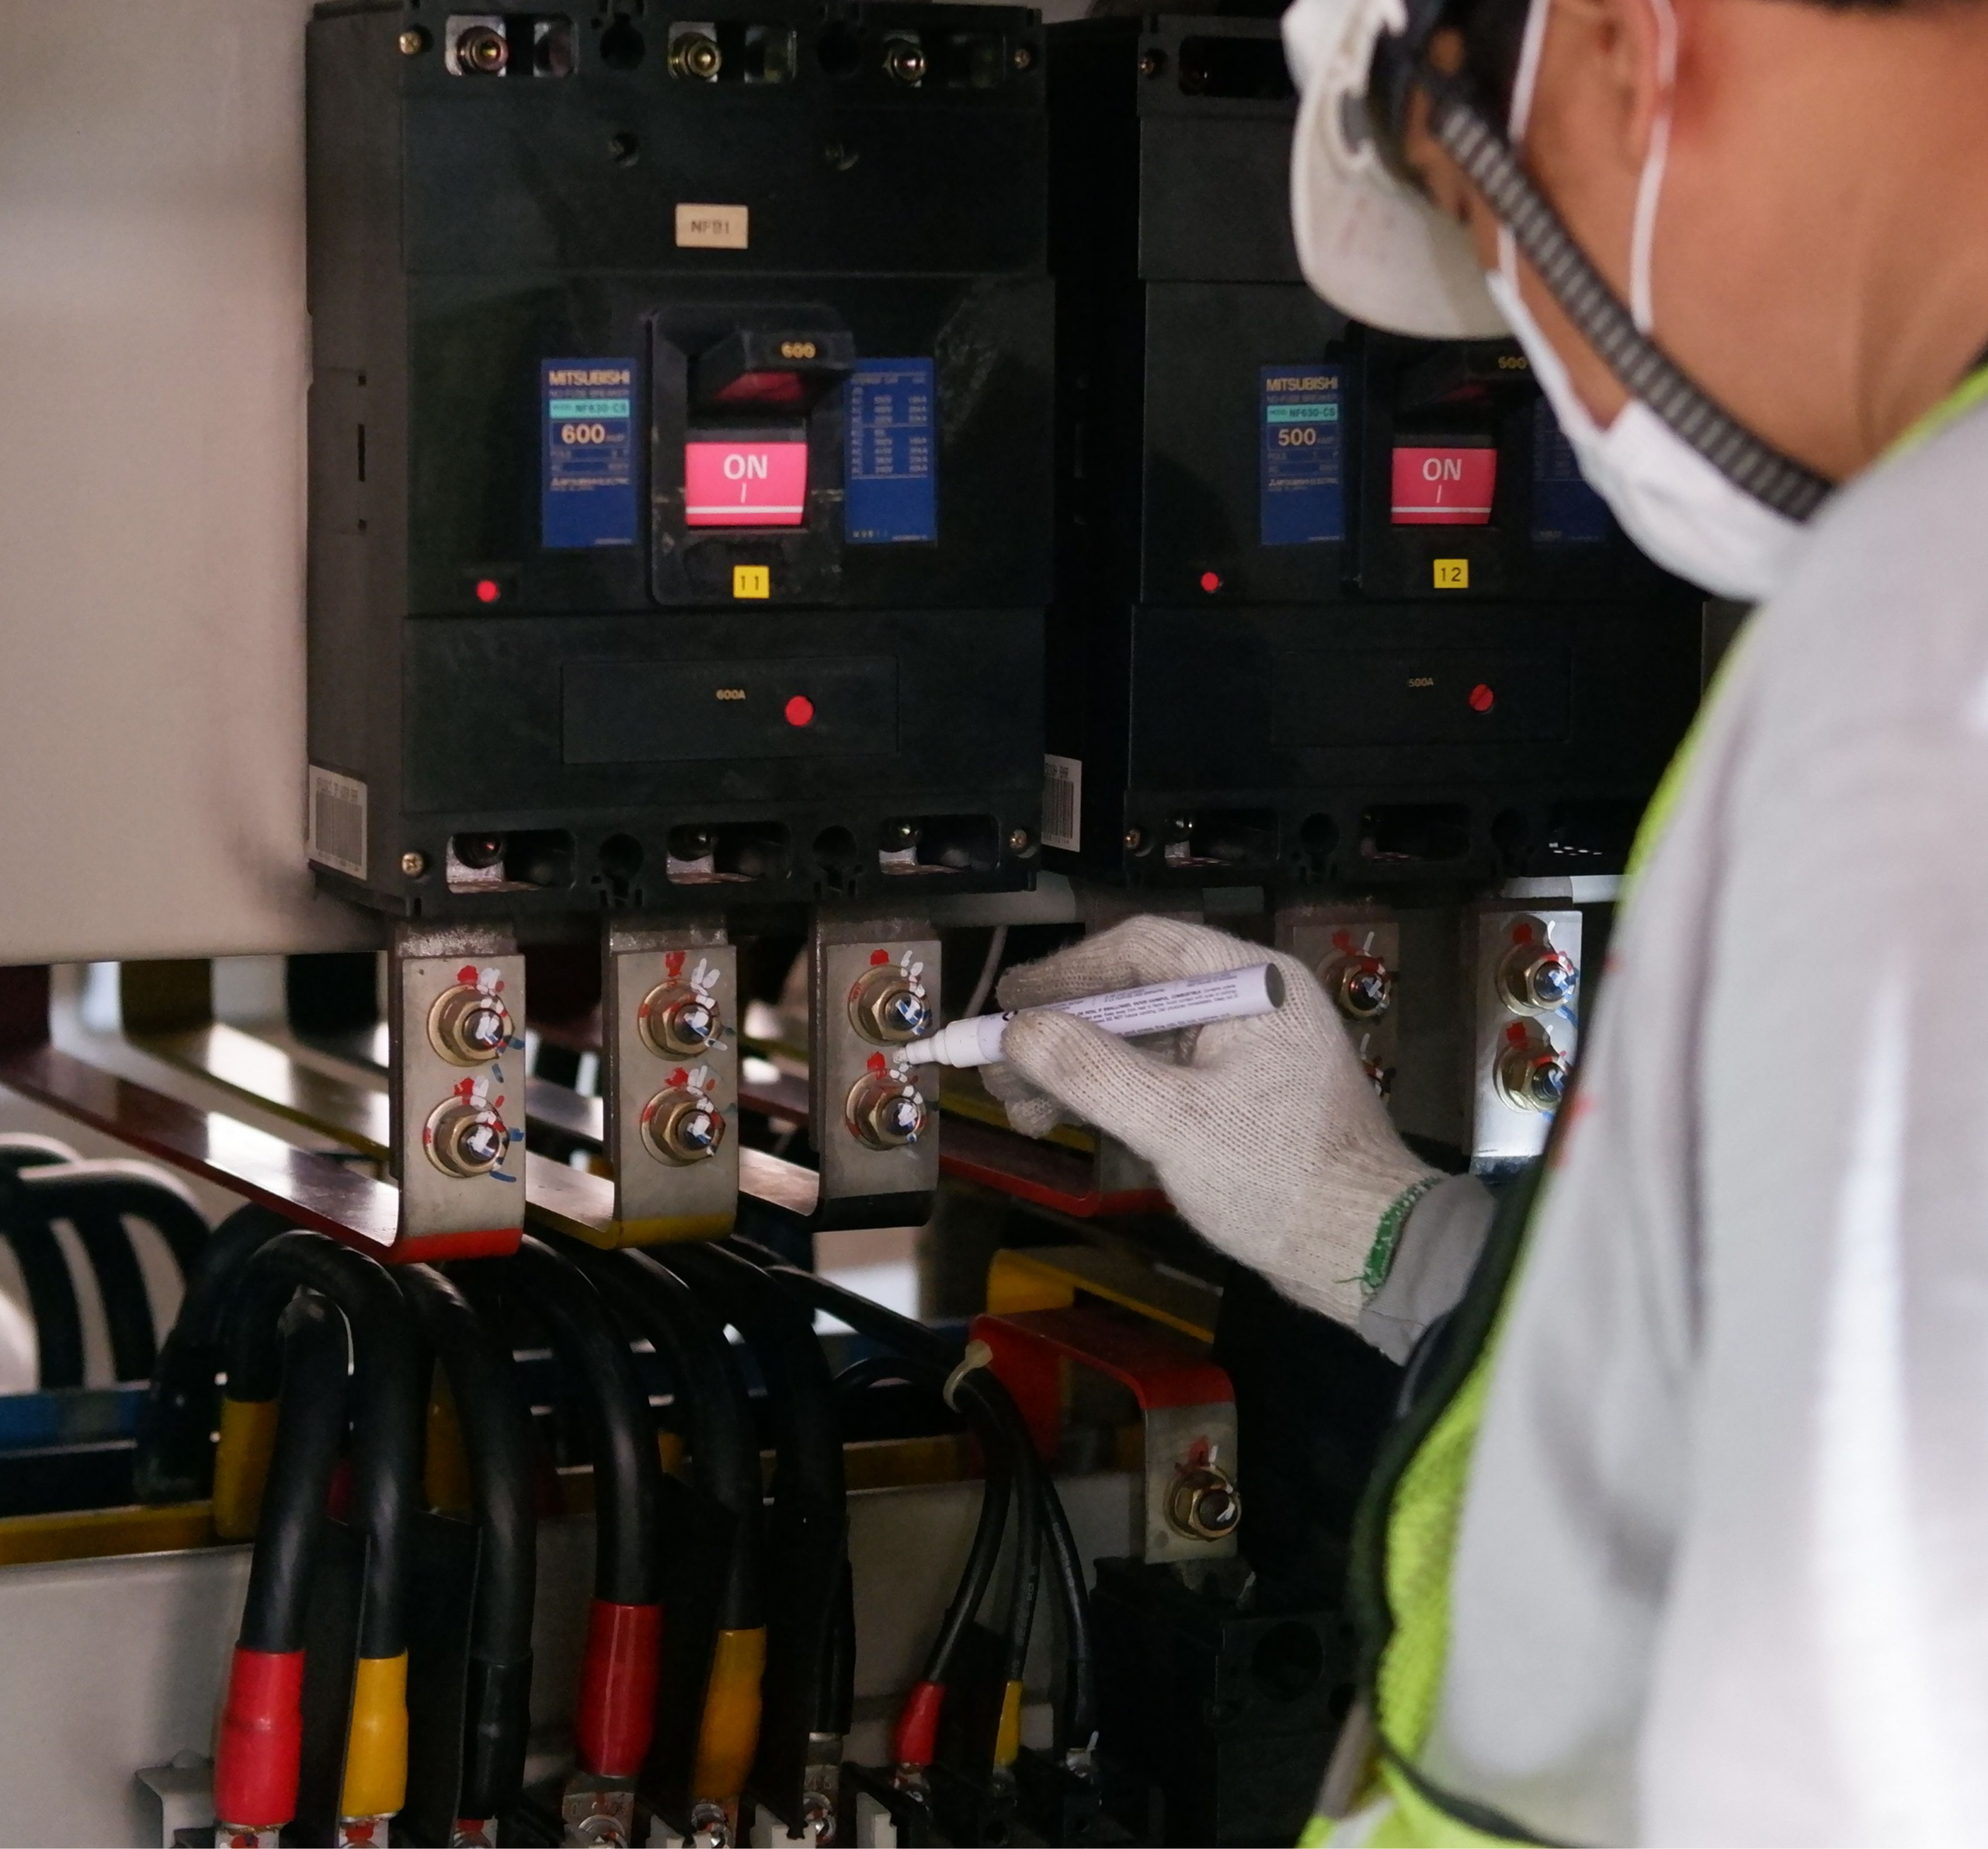
產線上,一條線束被繞到支架的左邊,而不是右邊。上蓋裝上去,任何人還有機會看到的最後一個面就這樣蓋住了。這一台通過功能測試,因為這段走線只有在客戶機櫃裡 60 度 C 的環境下才會出事,那是十一週以後的事。檢測攝影機拍到一個蓋好的上蓋,回報沒有異常,而且回報得沒錯。
❓什麼是 AI 瑕疵檢測?
AI 瑕疵檢測(AI Defect Detection)是用機器學習處理攝影機或感測器的資料,在生產過程中找出不良品。實務上掛在這個名稱底下賣的,大致是六種方法:規則式機器視覺、監督式深度學習、異常偵測、尺寸量測、感測器式防錯,以及動作辨識。每一種判斷的東西不同,漏掉的東西也不同。
六種裡哪一種該放在你的產線上,取決於你的不良到底是哪一種。
六種 AI 瑕疵檢測方法,各自真正擅長什麼
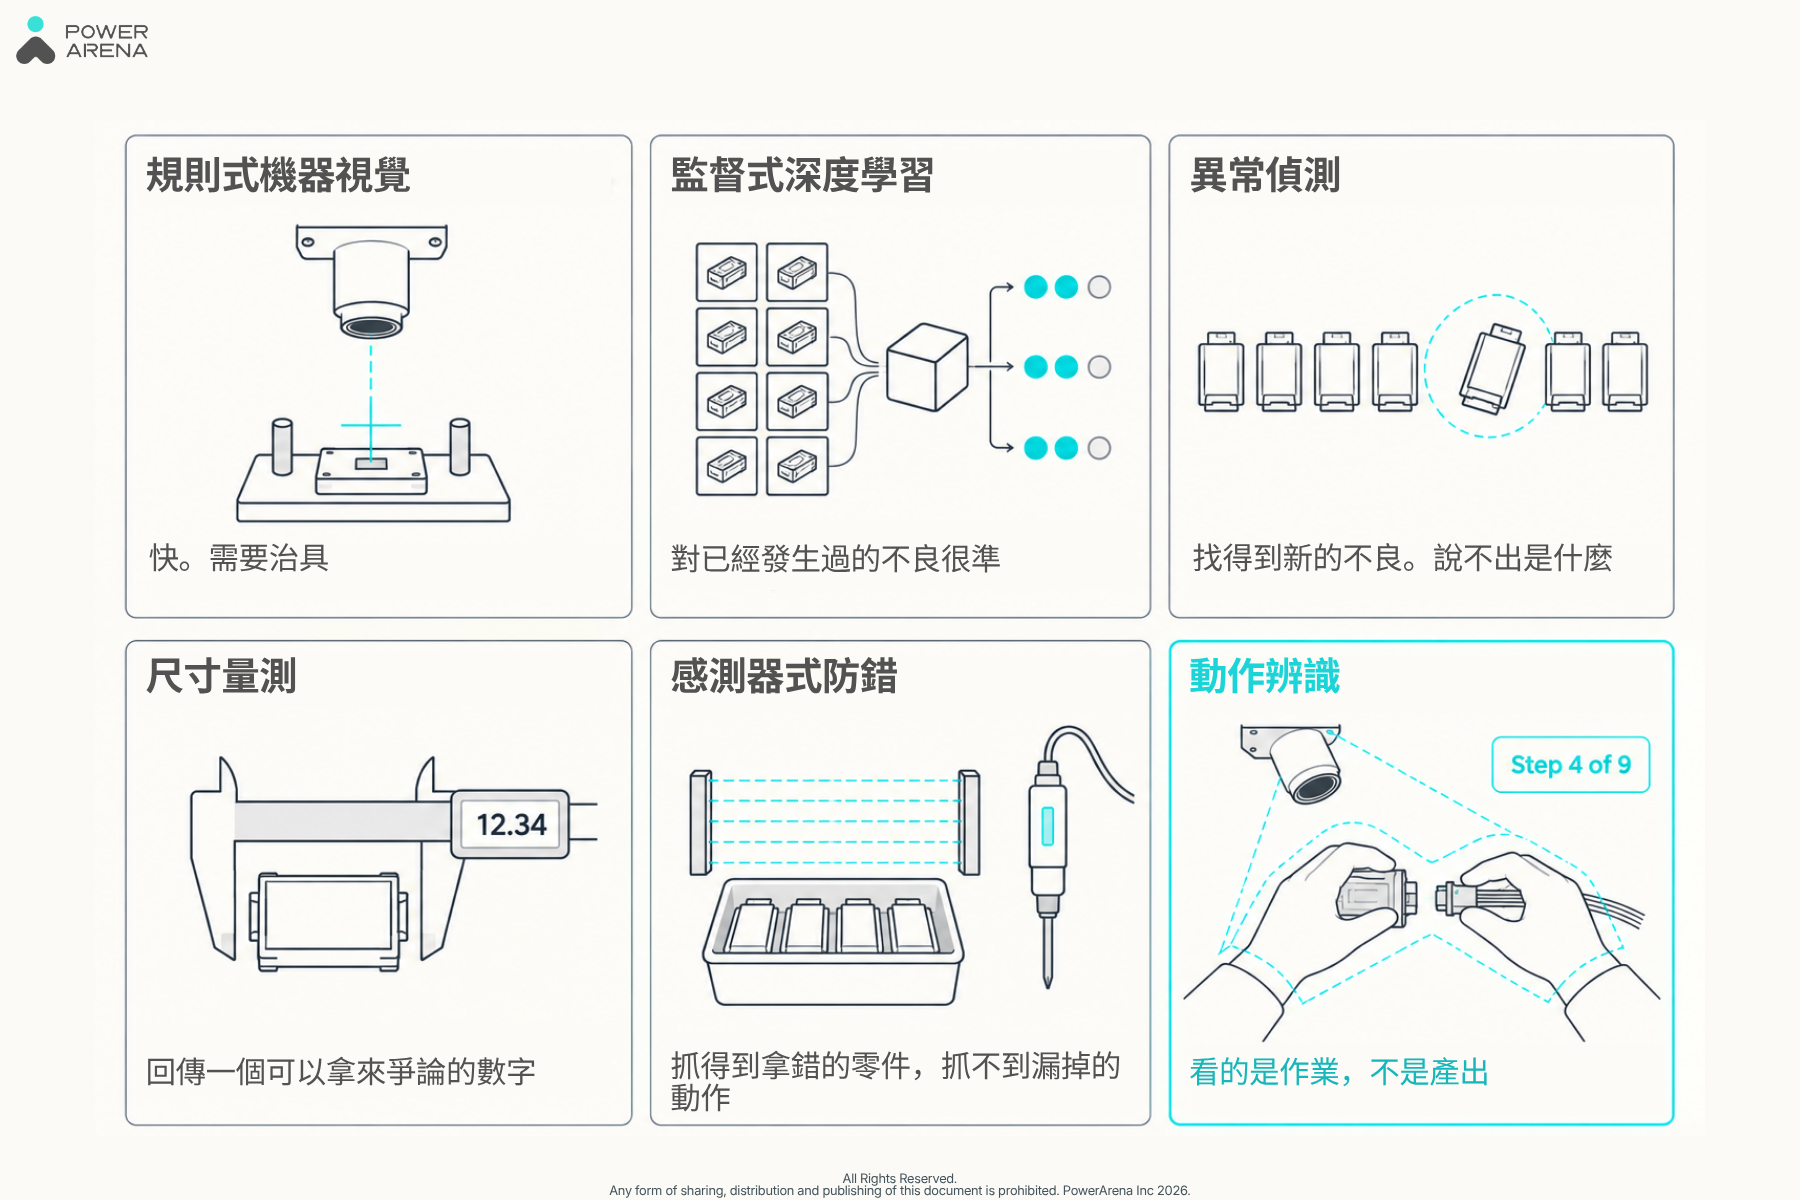
六種 AI 瑕疵檢測方法,以及各自特有的盲點。
規則式機器視覺:快、僵硬,好壞全看夾住零件的那個治具
在工站上:閾值分割、邊緣偵測、模板比對、斑點分析(blob analysis,斑點指的是攝影機當成同一個物件處理的一群相連像素)。工程師定義規則,攝影機套用規則,答案在幾毫秒內回來,而且附帶理由。每個工站的成本相對便宜,也查得了帳。
它用僵硬換來這個速度。零件得在同樣的光線下、以同樣的位置到達,這代表需要治具和受控的機構。零件一改版,就得有人重新設定攝影機。系統不會學習。它量的是被告知要量的東西,量得非常快,而世界一動,它就不再正確了。
監督式深度學習:對你已經發生過的不良很準
用良品與不良品的標註影像訓練出來的卷積模型,處理得了規則處理不了的東西:紋理、漸層、外觀上的變異。在不良類型目錄已經成熟的大量電子產品上,六種裡做表面和外觀的,它最強。
前提是要有標註過的不良品影像,通常每一類幾百張,而這個要求偏偏壓在最不需要幫忙的產線上。一個良率在 99% 上下的工站,你想抓的那種失效根本沒幾個例子。所以團隊就等不良累積、刻意製造,或是買合成資料。這些都不是免費的,而且全部會讓模型錯過爬坡(ramp,新產品剛進入量產的那幾週),新的不良恰好就是在那時候出現。
異常偵測:找得到沒看過的不良,卻說不出那是什麼
只用良品訓練,然後把任何偏離正常的東西標出來。自編碼器、單類別模型、以區塊為單位的特徵比對。它解決了冷啟動問題(cold start,還沒有任何不良樣本),也抓得到沒有人寫進檢驗計畫裡的失效模式。
不過它回傳的是一個說「不一樣」的訊號,不是一個說「錯了」的判決。每一個標記都得有人裁決,這個方法的經濟性全押在誤判率上。閾值設緊,標記就變成第二條檢驗隊伍。設鬆,你就有了一台什麼都同意你的攝影機。
尺寸與幾何量測:唯一會回傳一個可以拿來爭論的數字的方法
雷射三角測距、結構光、3D 輪廓量測(profilometry,一點一點量表面,建出它的輪廓)、校正過的 2D 量測。你拿到的不是 OK 或 NG,而是一個數值、一個公差,和一條可追溯的校正路徑。在客訴爭議裡,這比準確率更要緊,因為量測可以重做一次,判斷不行。
它的邊界寫在它的名字裡。它量的是幾何。密封面上的污染、少打的一道膠、鎖錯順序的螺絲:全都在範圍之外。
感測器式防錯:抓得到拿錯的零件,抓不到漏掉的動作
料盒前的光柵、燈號揀料架、載具上的 RFID、會回報給線控的扭力工具。確定性高、每個點的成本低,也是傳統防呆(poka-yoke,源自豐田生產系統的防錯做法)成立的原因。
每個感測器驗證的,就是它被接上去要看的那一個獨立事件。起子回報 2.4 Nm,工站燈號從黃轉綠;它不會回報的是六顆螺絲裡哪一顆吃到了這個扭力。擦拭接合面、憑手感把墊圈壓到位、在蓋子蓋上前確認方向標記:這些都不會產生電氣訊號,所以這一層對它們一律沉默。技術上是一套防錯系統。同時也看不見任何不留訊號的人工作業。
動作辨識:看的是作業,不是產出
用工站自己的標準作業程序訓練出來的模型,判斷的是工作,不是工件:拿起的是哪一支工具、第 4 步有沒有做在第 5 步之前、雙人工站的第二個人有沒有完成自己那一半。觸發條件是人的動作,不是畫面裡出現一個零件。
PowerArena HOP 人因作業平台(Human Operation Platform)就在這一層:Digital Station 負責引導和逐步驟紀錄,AI Poka-Yoke 負責介入,把產品留在工站上,而不是放行。不過 HOP 也有自己實實在在的邊界:它需要一份定義清楚的 SOP,和一個拍得到的攝影機角度。它回報的是這一台怎麼被組裝出來的,不是裡面的晶片好不好。
漏網不良的代價,在你的工廠外面決定,而且不小
2025 年,美國製造商總共支付了 303.7 億美元的保固理賠,平均理賠率為產品銷售額的 1.30%。數字來自超過 1,400 家提供保固的製造商向 SEC 申報的文件。
這 1.30%,就是整個經濟體的瑕疵檢測層沒攔下來的東西,由收到產品的人定了價。
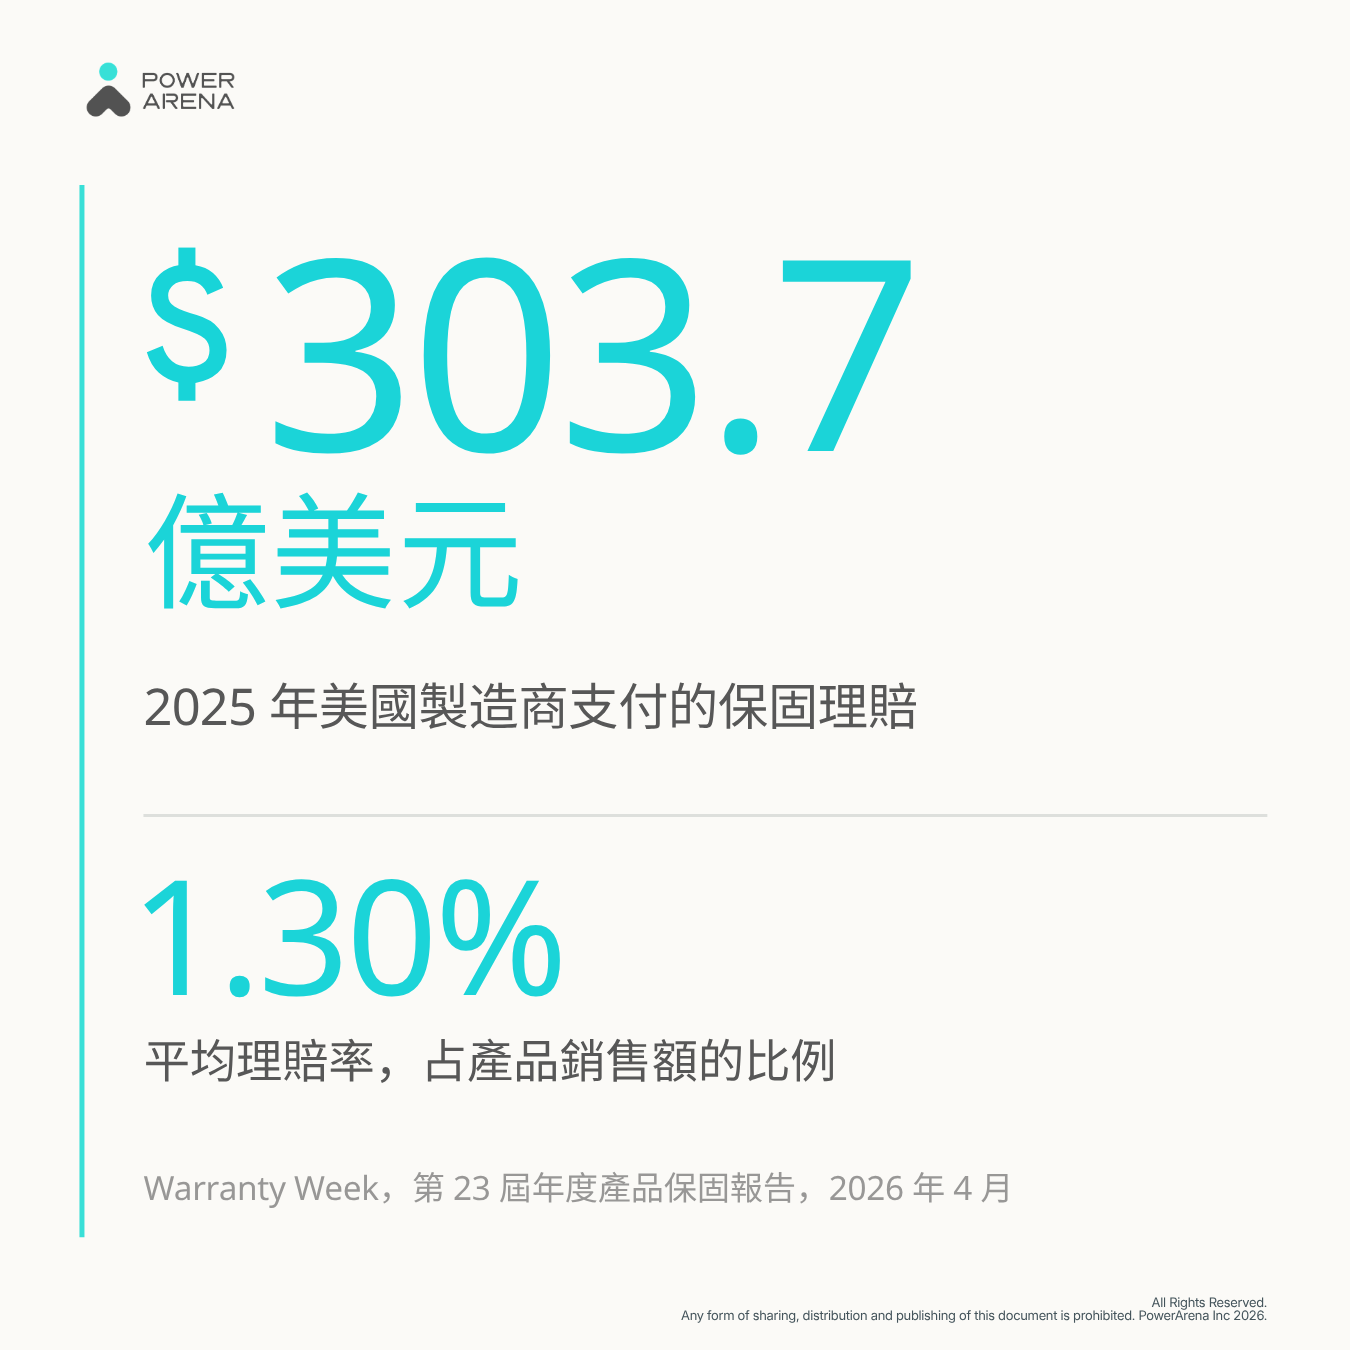
漏檢的瑕疵導致美國製造商平均損失 1.30% 的產品銷售額,用於支付保固理賠。
另一邊的砝碼,是人工步驟被看著、而不是被抽樣的時候會發生的事。
在一個半導體光罩盒組裝工站,AI 視覺用上人工組裝步驟之後,直通率達到 97.6%,良率維持在 95%。
(PowerArena 客戶,精密半導體零組件,2025 年發布)
它們都答不了的那一題:是哪一步造成的
上面六種方法裡有五種判斷的是成品,也就是做完的那個物件。它們需要的條件不同,失效的方式也有優雅和不優雅之分,但留下來的紀錄長得一樣:一個產品編號、一個時間戳記、一個判決。
把那筆紀錄倒著讀,看看能走多遠。外殼上的一道刮痕告訴你外殼被刮了。它不會告訴你是經手的四個工站裡的哪一站、哪一支工具、哪一個班次,也不會告訴你這個月有沒有另外 30 台遇到同樣的事、檢驗員抓到了其中 11 台。量測是對的,調查還是從零開始,在會議室裡,以回憶當主要工具。也許有人記得是哪一班,也許沒有人記得。
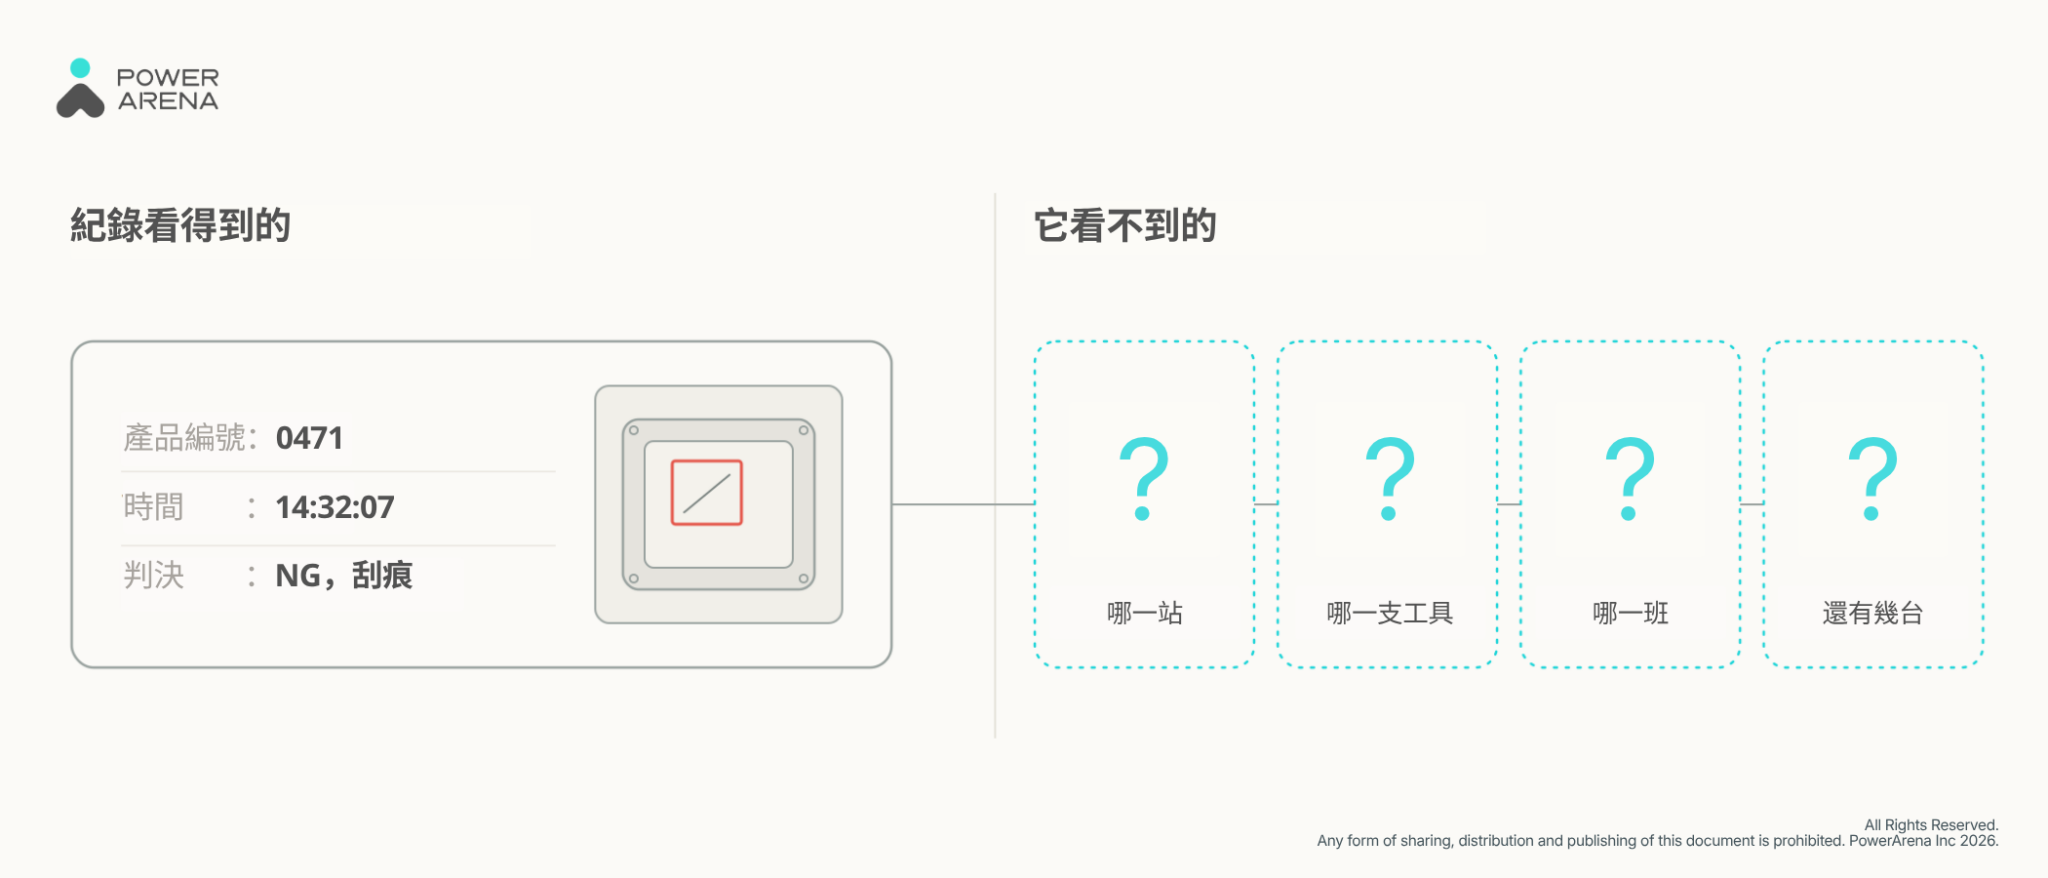
傳統的檢驗紀錄只能顯示發生了異常,卻無法揭露是哪一個生產步驟造成的。
這就是為什麼偵測迴圈可以用秒計,矯正措施的迴圈卻用週計。偵測延遲是技術參數。原因延遲是組織參數,攝影機解析度降不了它。缺的那個輸入,是作業本身的紀錄。
如果你管的是這樣的產線,你已經知道自己哪幾個步驟沒有人看著。那通常就是候選名單。
有了原因資料,FMEA 的材料也跟著變:是帶著頻率、觀察到的失效模式,而不是記憶裡的。
光罩盒工站:97.6% 直通率,組裝週期少了 0.7 分鐘
一家在光罩、晶圓與載板傳載零組件上有超過 25 年經驗的精密製造商,光罩傳載盒(reticle pod,運送時保護光罩的密封載具)的組裝靠人工,每位作業員 10 到 30 個步驟。品質跟著班表走:新人沒有經驗可以依靠,老手各有各的習慣,而且沒有人能證明任何一項改善,因為資料不存在。
AI 視覺上到人工步驟,用連續紀錄取代碼表抽樣,對錯誤步驟和異常停滯發出警示。組裝週期從 3.5 分鐘縮短到 2.8 分鐘,UPH(Units Per Hour,每小時產出)提升 19%,直通率達到 97.6%,良率穩定在 95%。2025 年發布。模型也逼出了一次 SOP 改寫,把零件擺放位置、工具位置、左右手分工都明確寫下來。這個流程本來就需要這一步。
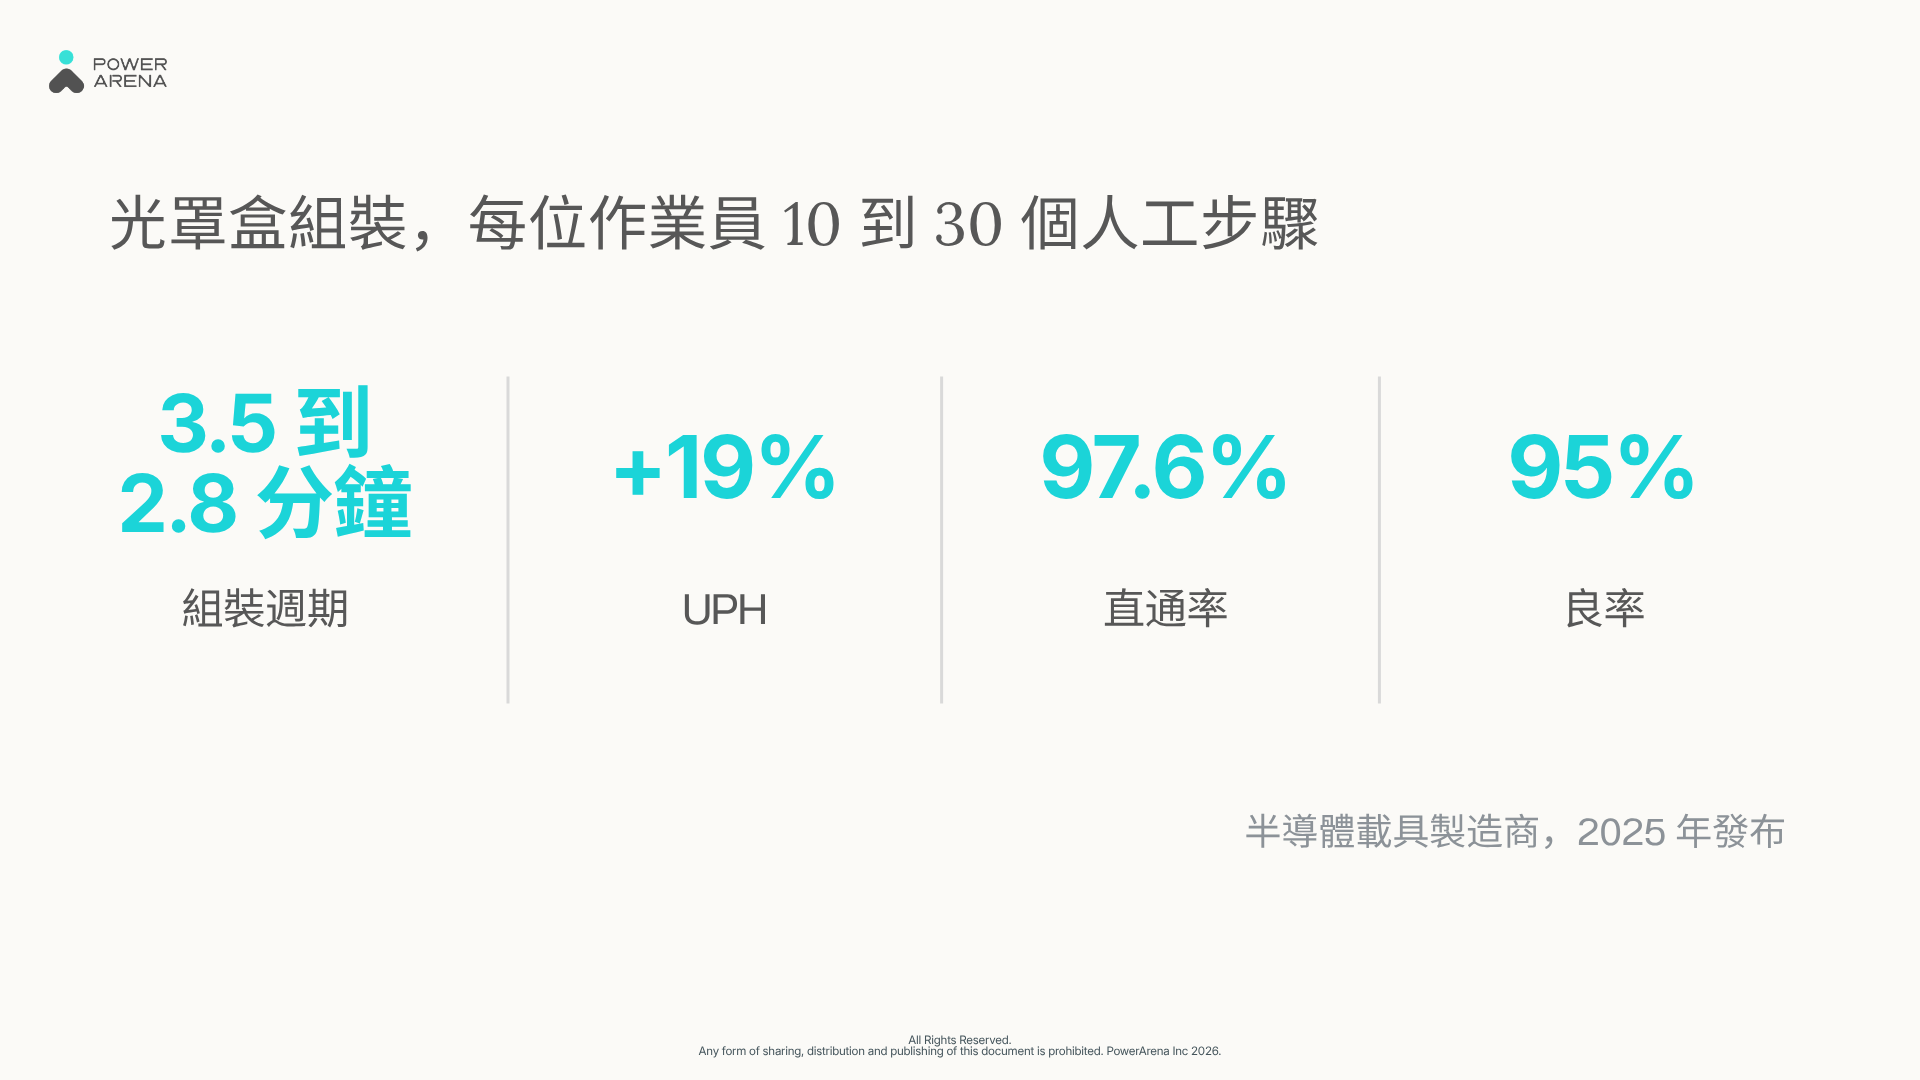
在光罩盒(Reticle box)工站導入連續影像數據,成功提升了直通率(FPY),並帶動 UPH 成長 19%。
已經有 MES、AGV 和聯網工具的工站,直通率 100%
當 AI 視覺被提出來的時候,一家全球電動車製造商已經把一條好產線的自動化版本建好了。MES(Manufacturing Execution System,製造執行系統)追蹤生產,AGV(Automated Guided Vehicle,自動導引車)搬運物料,IoT 聯網工具記錄製程參數。早期的市場問題還是一直出現,來源是那些在車體內部完成、三個工站之後就被封起來的步驟。
AI 視覺加進既有架構,當作確認作業行為的那一層,而且 AGV 和它連鎖:動作沒有被確認,產品就不往下走,所以一個漏掉的步驟會讓一台移動中的載具停下來。防錯工站的直通率達到 100%。2025 年發布。什麼都沒有換掉。加上去的那一層,是看著雙手的那一層。
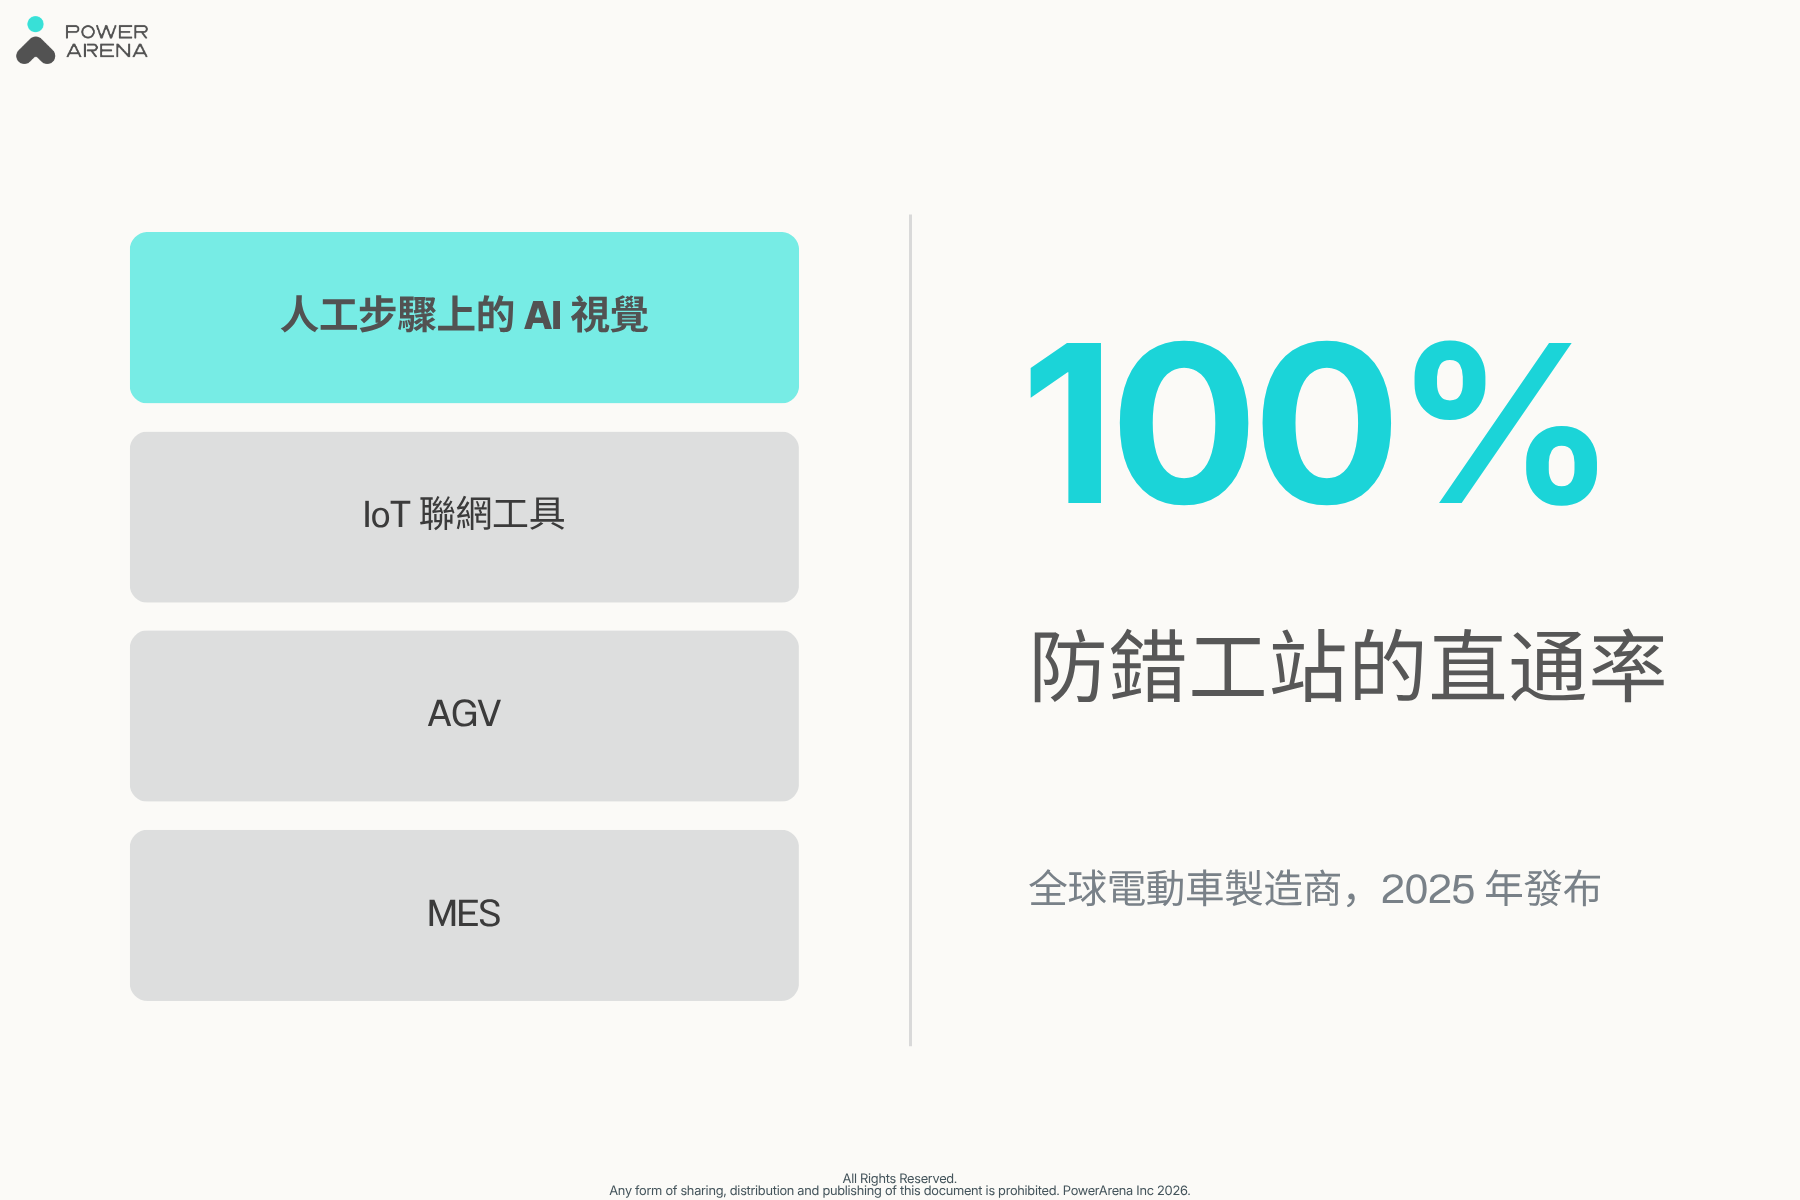
在自動化的電動車產線導入 AI 視覺,成功將防呆工站的良率提升至 100%。
怎麼決定:把電腦視覺品管對到你實際遇到的不良
如果不良在表面看得到、零件有治具固定、設計穩定,那就用規則式機器視覺,別為一個你將來得重新訓練的模型付錢。
如果不良看得到但外觀會變,而且你手上有幾百張標註範例,那就用監督式深度學習。先數清楚標註影像有幾張,再定專案範圍。
如果你拿不出標註的不良影像,因為那個不良還沒發生過,那就用異常偵測,並且把誤判的複檢人力當成系統的一部分編進預算。
如果規格是一個帶公差的尺寸,那就用尺寸與幾何量測,因為它回傳的是證據,不是意見。
如果失效是從錯的料盒拿了錯的零件,或是一顆螺絲沒鎖緊,那就在使用點用感測器式防錯。這是這份清單裡最便宜、也最可靠的答案。
如果不良是一個漏掉、順序錯了或做錯的動作,那就在工站上用動作辨識,把引導放在作業員面前,順序錯了就擋住放行。六種裡只有這一種會產生原因資料,因為只有它在看原因。
如果你說不出自己的不良屬於六種裡的哪一種,那這就是專案本身。把上一季漏出去的不良,按造成它們的原因分類,而不是按它們的長相。
製造業品管用的電腦視覺,是掛在同一個名字底下賣的六種儀器。貴的錯誤,來自伸手拿了一個回答沒有人在問的問題的儀器。
六種都把第一個問題答得很好
瑕疵檢測系統告訴你一台產品是壞的,那時候產品就站在你面前。六種裡只有一種告訴你三十秒之前它發生了什麼事,而矯正措施真正是由那個做成的。
接下來可以往哪裡看
六種方法、一個共同的盲點、一份簡短的 if/then 規則。想在任何一項再往下一層,可以從這幾頁開始。
延伸閱讀
- 製造檢測裡的機器視覺與 AI 視覺差在哪裡。這份清單第一種和最後一種之間那條分界線的完整版,以及為什麼兩者不能互相替代。
- AI 視覺能不能強化 FMEA? 原因資料一旦存在,值多少:一張用觀察到的頻率、而不是用記憶建出來的失效模式表。
- Anker 召回事件透露的製程品管與追溯問題。從一次召回的內部看上面那個 1.30%:產品到了市場之後,一家公司追得回來什麼,追不回來什麼。
客戶案例
- 某半導體製造商以 HOP AI Poka-Yoke 提升產品品質。光罩盒導入的完整版:10 到 30 步的工站、SOP 的改寫,以及 3.5 到 2.8 分鐘是從哪裡來的。
- AI 視覺打造電動車人機協作產線。上面那條 MES、AGV 和 IoT 的產線,以及 AI 視覺這一層是怎麼和載具連鎖的。
在自己的產線上看一次
要弄清楚你漏出去的不良屬於六種裡的哪一種,最快的方法是挑一個工站,看看它的人工步驟正在產出什麼。
歡迎預約一次線上討論:看看你的人工步驟正在產出什麼
Table of Contents